3-3. Wymiary ciała ludzkiego jako czynnik determinujący strukturę przestrzenną obiektu technicznego
Wymagania zaliczenia
Adam Gedliczka
3-3.2. Granice zasięgu i strefy funkcjonalne rąk
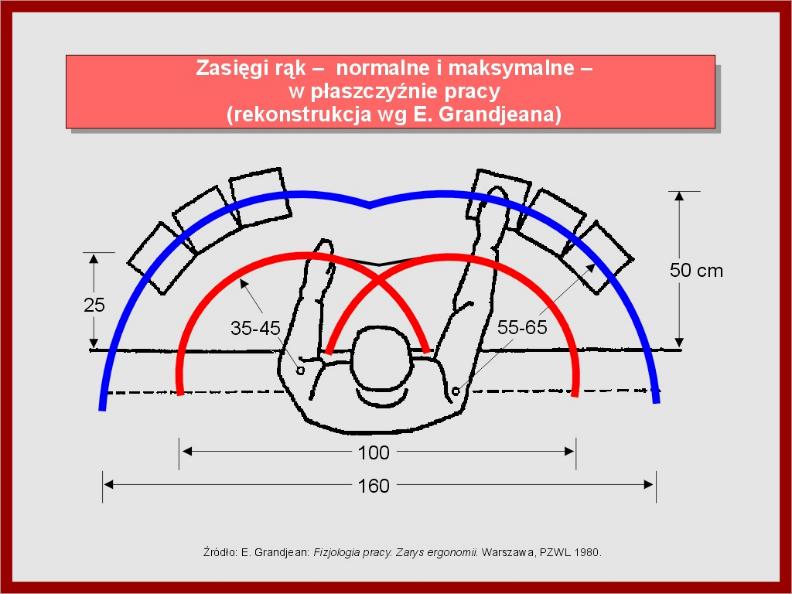
Rodzaje zasięgów:
- Zasięg normalny:
-
- Ruch przedramienia względem łokcia.
- Przestrzeń między wysokościami barkową a łokciową.
- Najdogodniejsza strefa pracy, zwłaszcza w pracy oburęcznej.
3-3. slajd 5
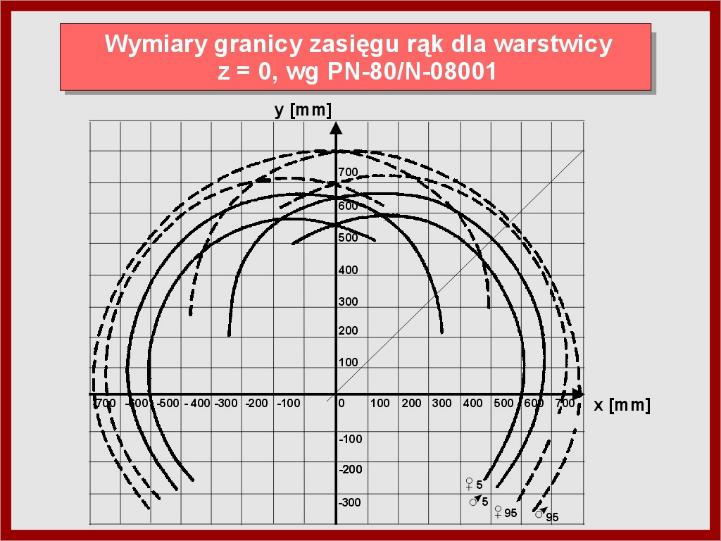
- Zasięg maksymalny :
-
- Ruch wyprostowanego ramienia względem barku.
- Tworzy czaszę przestrzenną – granice manipulacji bez pochylania tułowia.
- Opisany w normie PN-80/N-08001.
3-3. slajd 6
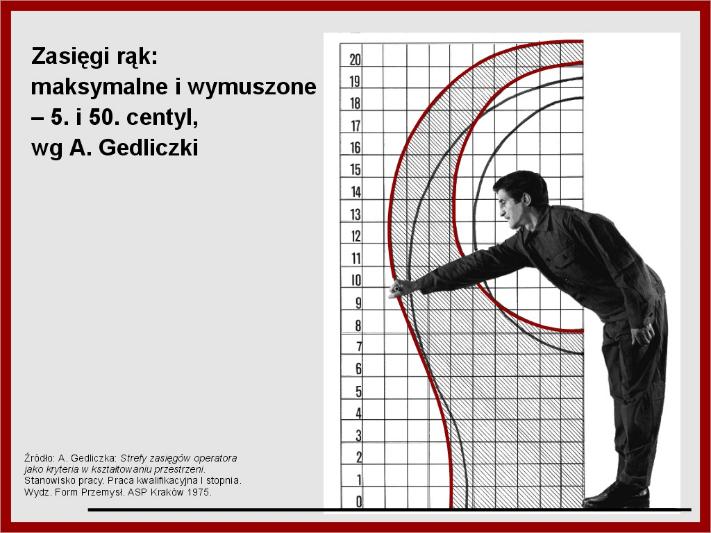
- Zasięg wymuszony :
- Przekracza zasięg maksymalny, wymaga ruchu tułowia.
- Fizjologicznie niekorzystny.
- Standard PN-EN 1005-4: określa dopuszczalne kąty pochylenia.
3-3. slajd 7
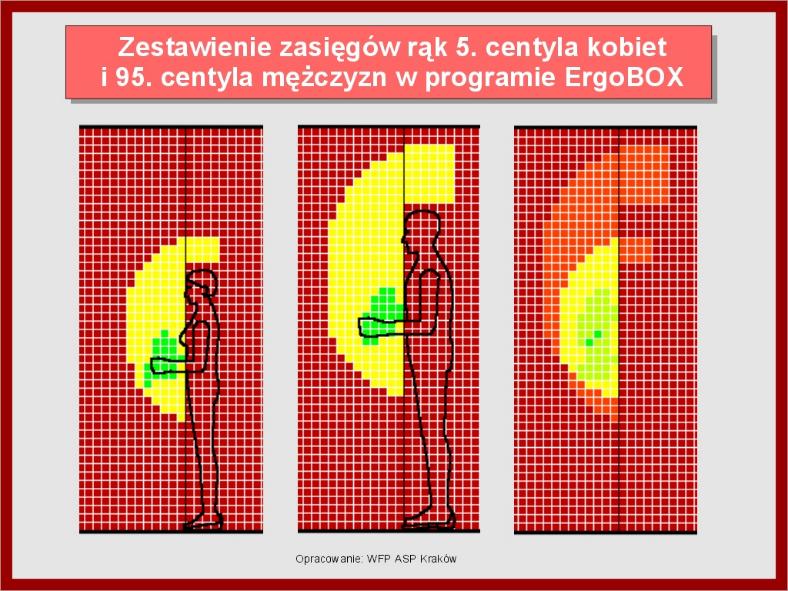
Strefy funkcjonalne (wg ISO):
- Zielona – zasięg normalny, często używane elementy.
- Żółta – zasięg maksymalny, rzadziej używane elementy.
- Czerwona – poza zasięgiem maksymalnym, elementy pomocnicze.
3-3. slajd 8
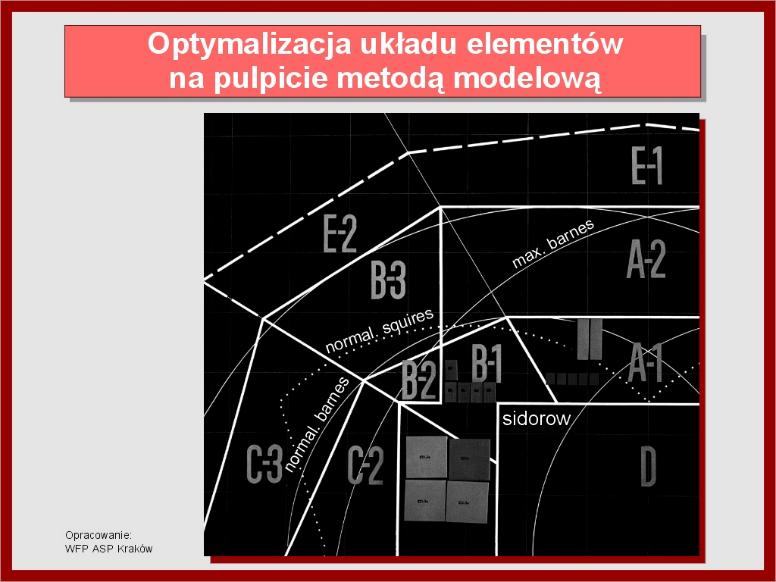
Przestrzenne granice pracy:
- Głębokość pola pracy:
-
- Zasięg maksymalny (5. centyl): ok. 50 cm od brzegu blatu.
- Zasięg optymalny: ok. 30 cm.
- Można samodzielnie wyznaczyć zasięgi na papierze – metodą łuku z pisakiem.
3-3. slajd 9
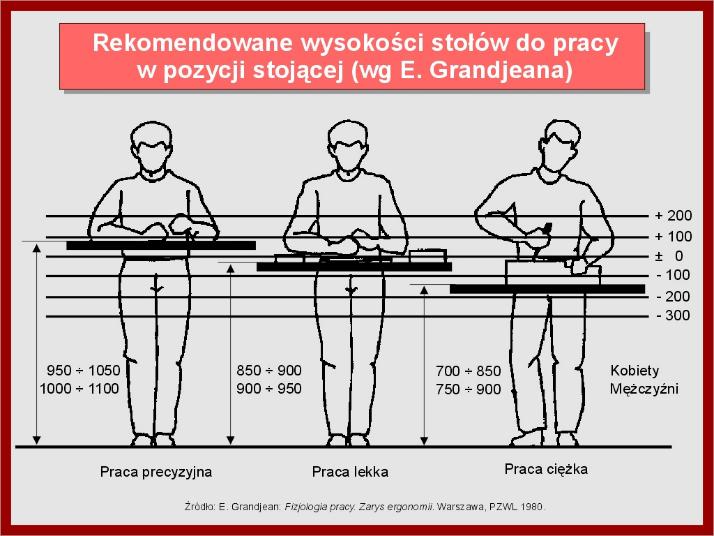
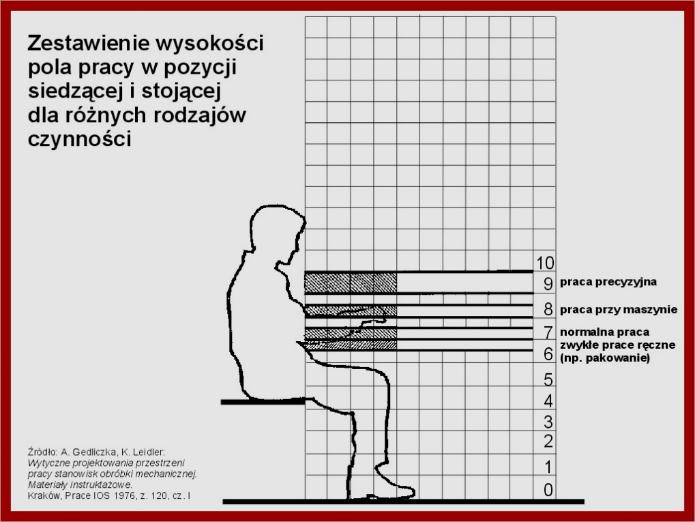
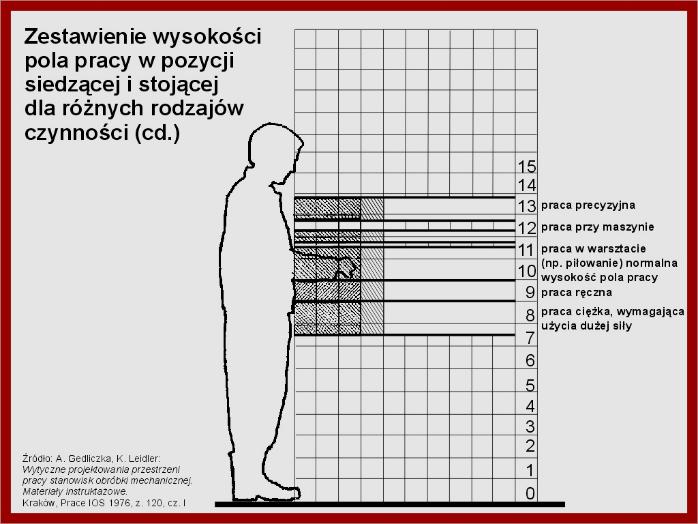
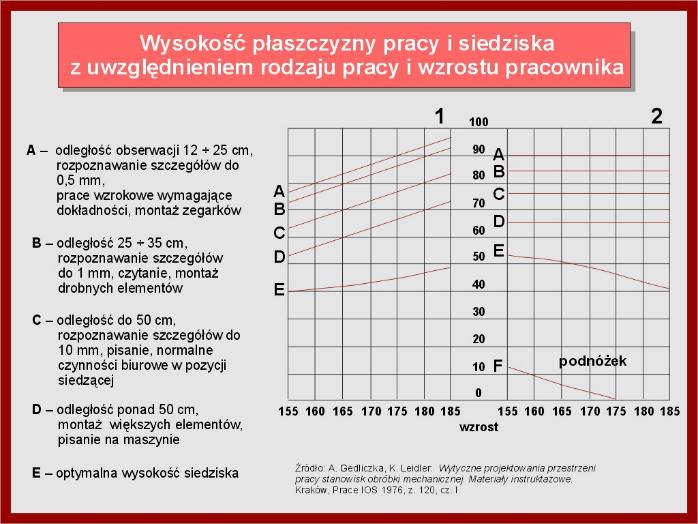
Wysokość pola pracy:
- Dostosowana do wysokości łokciowej.
- Zależy od typu pracy:
-
- Normalna praca ręczna: 75 mm poniżej łokcia.
- Precyzyjna praca: wyższe położenie.
- Praca z użyciem siły: niższe położenie.
- Slajdy i nomogramy przedstawiają zalecane wysokości i zakresy regulacji dla różnych pozycji i zadań.
3-3. slajd 10
3-3. slajd 11A
3-3. slajd 11B
3-3. slajd 12
Programy wspomagające:
- ErgoBOX – narzędzie do projektowania z uwzględnieniem danych centylowych.
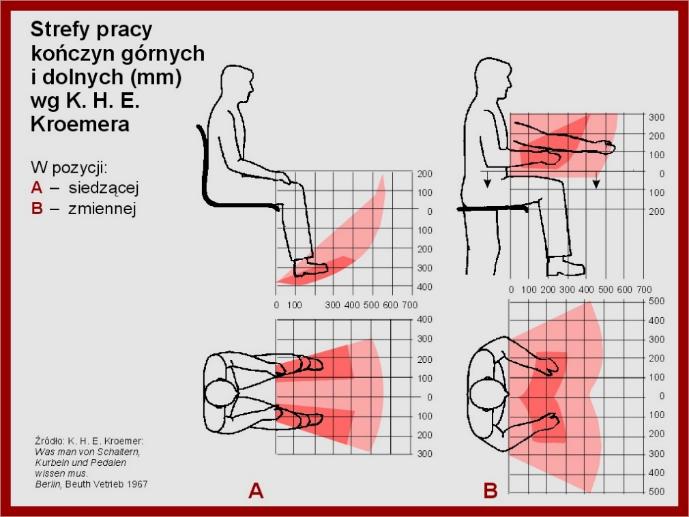
Kroemer (3-3. slajd 13) :
- Przedstawia optymalne i maksymalne strefy pracy kończyn w pozycji siedzącej i stojącej.
3-3. slajd 13