3-1. Biomechanika – zakres badań i zastosowań, biomechaniczne modele układu mięśniowo-szkieletowego
| Strona: | Platforma edukacji zdalnej Centralnego Instytutu Ochrony Pracy - Państwowego Instytutu Badawczego |
| Kurs: | Nauka o Pracy - Bezpieczeństwo, Higiena i Ergonomia |
| Książka: | 3-1. Biomechanika – zakres badań i zastosowań, biomechaniczne modele układu mięśniowo-szkieletowego |
| Wydrukowane przez użytkownika: | Gość |
| Data: | piątek, 6 listopada 2026, 21:52 |
Opis
Krzysztof Kędzior
3-1.1. Wstęp, definicja i podział biomechaniki, zakres badań i zastosowań
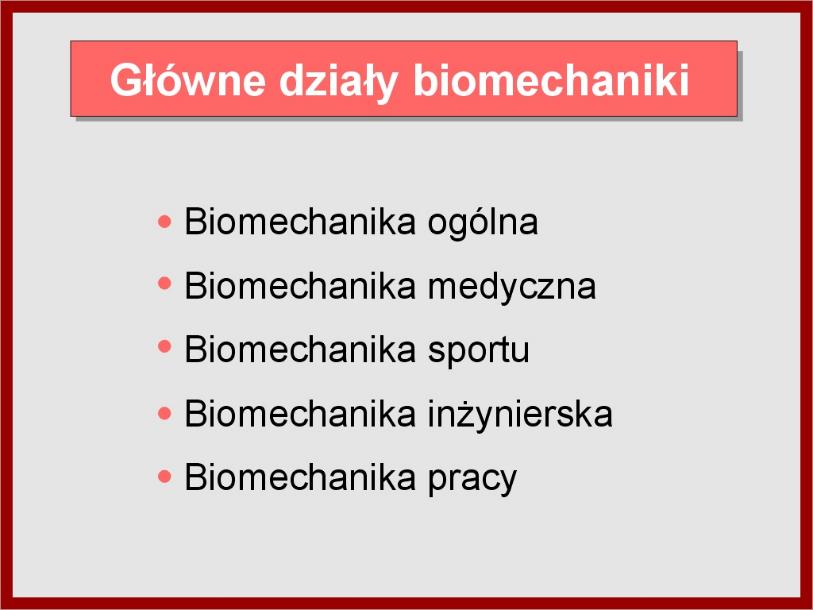
Biomechanika to interdyscyplinarna nauka badająca wpływ sił zewnętrznych i wewnętrznych na układy biologiczne, zwłaszcza ludzki układ mięśniowo-szkieletowy. Łączy metody mechaniki, biologii i medycyny. Główne działy to:
- Biomechanika ogólna – analizuje siły i ruchy w organizmach oraz adaptację tkanek do obciążeń.
- Biomechanika medyczna – wspiera diagnostykę, leczenie i projektowanie implantów.
- Biomechanika sportu – optymalizuje technikę i sprzęt sportowy.
- Biomechanika inżynierska – wykorzystuje wiedzę biomechaniczną w projektowaniu robotów i urządzeń.
- Biomechanika pracy – bada obciążenia fizyczne w środowisku pracy, wspiera ergonomię i bezpieczeństwo.
3-1. slajd 1
3-1. slajd 2
3-1. slajd 3
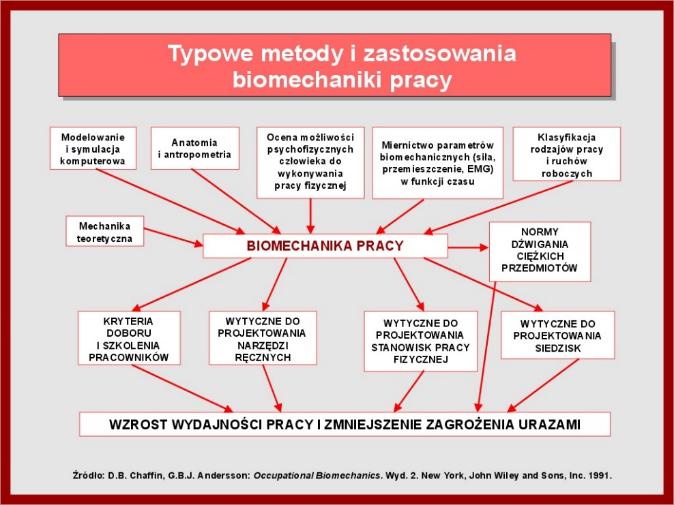
Dynamiczny rozwój tej dziedziny wspiera projektowanie bezpiecznych stanowisk pracy i usprawnia rehabilitację oraz działania inżynierskie i sportowe. Szczególnie szybko rozwija się biomechanika pracy fizycznej ze względu na rosnącą świadomość wpływu warunków pracy na zdrowie człowieka.
3-1. slajd 4
3-1.2. Siły działające na człowieka w procesie pracy
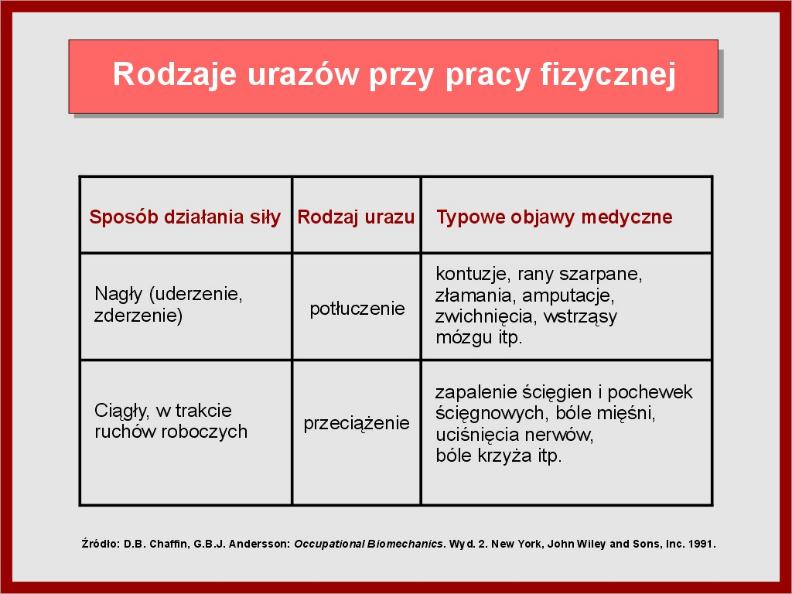
W krajach uprzemysłowionych choroby układu ruchu stanowią jedną z głównych przyczyn absencji chorobowej u pracowników fizycznych. Są one wynikiem działania sił na układ mięśniowo-szkieletowy człowieka w trakcie pracy.
3-1. slajd 5
Rodzaje sił działających w procesie pracy
- Siły nagłe – zewnętrzne, występujące podczas wypadków (np. upadek, uderzenie).
- Siły o ciągłym działaniu – obecne w typowych czynnościach roboczych, mogą być:
- Zewnętrzne – np. ciężar trzymany w rękach, siły kontaktu z otoczeniem.
- Wewnętrzne – siły mięśniowe, reakcje w stawach, siły ściskające kręgosłup.
Te siły, mimo że często niewielkie, mogą powodować poważne uszkodzenia zdrowotne przy długotrwałym działaniu.
Przykłady ekstremalne
- Pracownicy biurowi: Niska intensywność sił, ale długotrwałe ich działanie w wymuszonej pozycji prowadzi do chorób przeciążeniowych.
- Piloci odrzutowców: Duże siły bezwładności przyspieszeń prowadzą do mikrourazów wewnętrznych.
Siły bezwładności
Choć nie są to siły "rzeczywiste" w sensie mechaniki klasycznej, mają one realny wpływ na organizm – np. podczas drgań, nagłego hamowania czy gwałtownych ruchów.
3-1. slajd 6
Analiza sił wewnętrznych – przykłady
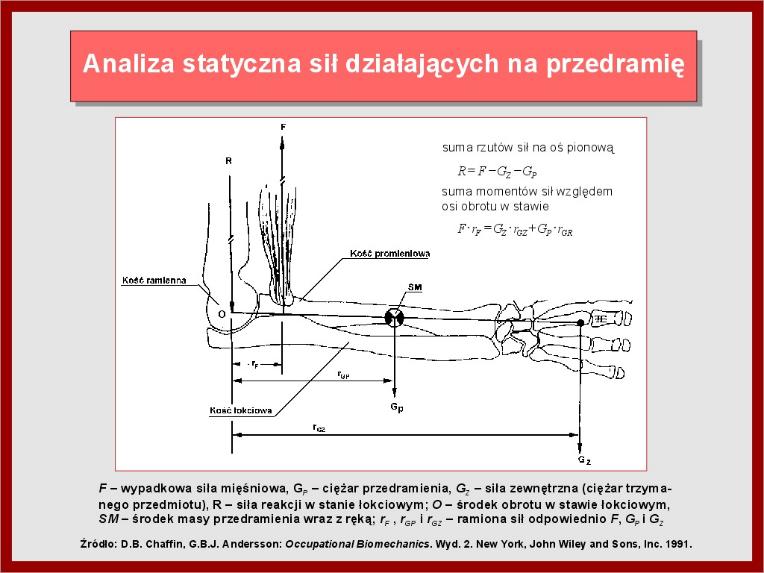
- Ramię trzymające ciężar (3-1. slajd 6):
- Trzymanie ładunku poziomo powoduje, że siły mięśniowe i reakcje stawowe są kilkukrotnie większe niż ciężar ładunku.
- Przy obciążeniu 100 N, siła mięśnia może wynosić 1000 N, a reakcja w stawie nawet więcej.
- Praca mięśni odbywa się w niekorzystnych warunkach biomechanicznych (małe ramię działania siły mięśni).
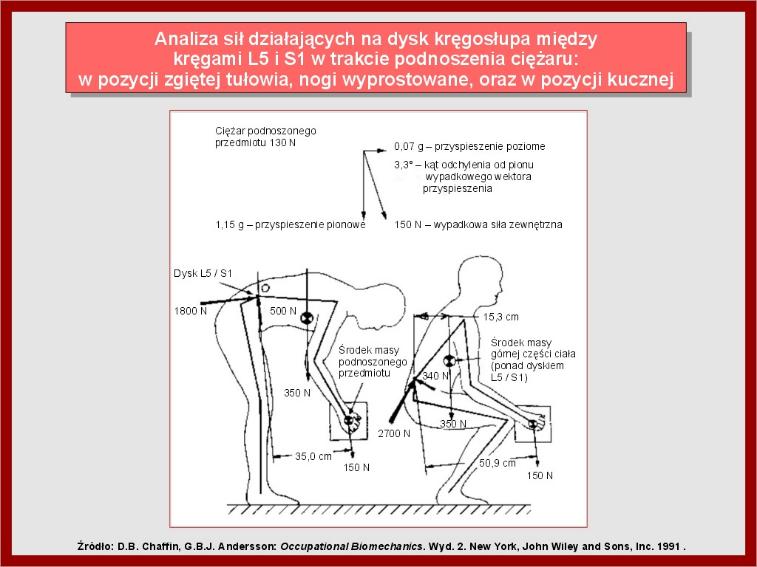
- Krążek międzykręgowy L5/S1 (3-1. slajd 7):
- Podnoszenie ciężaru 130 N może generować siłę ściskającą dysk nawet do 2700 N i siłę ścinającą do 500 N.
- Przy dynamicznym podnoszeniu – siła ściskająca może przekroczyć 7000 N, co prowadzi do mikrourazów i uszkodzeń krążków międzykręgowych.
3-1. slajd 7
Wnioski
- Nawet lekka praca fizyczna, ale źle zaplanowana lub wykonywana w niewłaściwej pozycji, może prowadzić do trwałych zmian chorobowych.
- Wysokie siły wewnętrzne są typowe dla działania mięśni i mają kluczowe znaczenie dla projektowania ergonomicznego stanowisk pracy.
- Wiedza biomechaniczna jest niezbędna do profilaktyki urazów i chorób zawodowych układu ruchu.
3-1. slajd 8
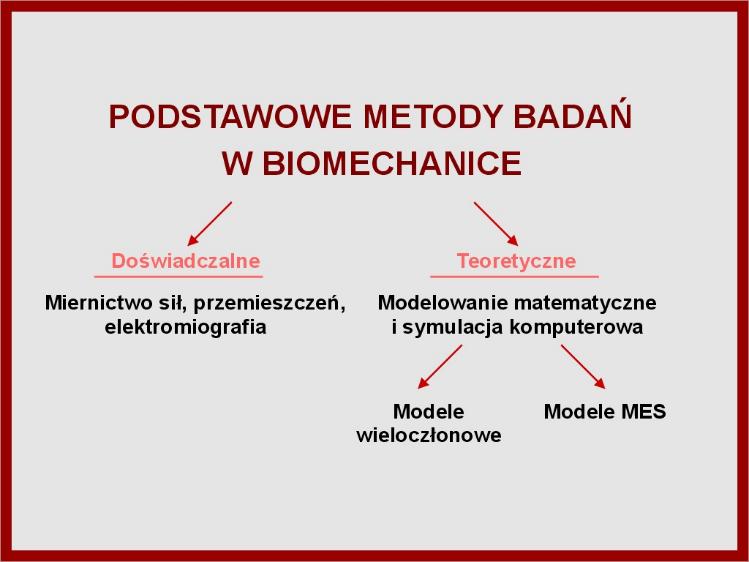
3-1.3. Metody doświadczalne
Ograniczenia:
- Stosowane głównie do pomiaru sił zewnętrznych (np. ciężar, siły reakcji podłoża).
- Pomiar sił wewnętrznych (np. ciśnienie w dysku, siła mięśniowa) wymaga inwazyjnych metod – stosowane bardzo rzadko ze względów etycznych i medycznych.
Narzędzia pomiarowe:
- Dynamometry – pomiar sił działających na kończyny.
- Platformy dynamometryczne – pomiar sił reakcji stóp z podłożem.
- Czujniki wkłuwane – pomiar bezpośredni wewnętrznych sił/działań (np. ciśnienie w krążku L5/S1).
- Manekiny z czujnikami – stosowane w warunkach testów zderzeniowych (np. w motoryzacji).
Elektromiografia (EMG):
- Mierzy aktywność elektryczną mięśni, pośrednio informując o sile mięśniowej.
- Umożliwia:
- Identyfikację zaangażowanych mięśni.
- Analizę zmęczenia mięśni w czasie pracy.
- Nie dostarcza dokładnych wartości siły – trudność w określeniu współczynnika proporcjonalności.
Rejestracja ruchu (trajektorii):
- Z użyciem kamer i markerów – analiza 2D (jedna kamera) lub 3D (wiele kamer).
- Dane służą jako podstawa do teoretycznego wyznaczania sił wewnętrznych w kolejnym etapie.
3-1.4. Metody teoretyczne
Zastosowanie: służą głównie do wyznaczania sił wewnętrznych.
- Podstawowe narzędzia:
- Modelowanie matematyczne (tworzenie równań ruchu).
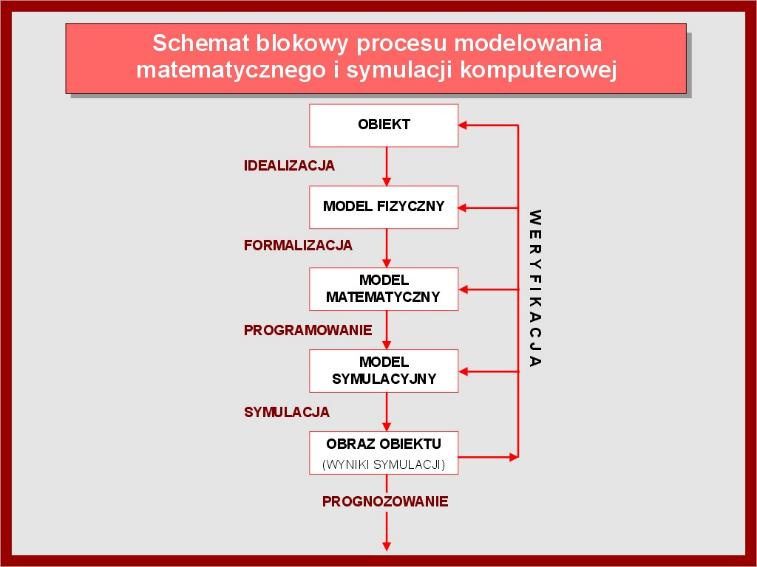
- Symulacja komputerowa – przetwarzanie modelu matematycznego na wyniki liczbowe/graficzne.
- Etapy symulacji komputerowej:
- Model fizyczny (idealizacja) – wykonuje badacz.
- Model matematyczny (formalizacja).
- Model symulacyjny (programowanie).
- Symulacja komputerowa i analiza wyników.
- Typy modeli fizycznych:
- Modele o parametrach skupionych (np. masa, sztywność).
- Modele o parametrach rozłożonych (np. rozkład masy, sprężystość).
- Modele mieszane – łączące oba podejścia.
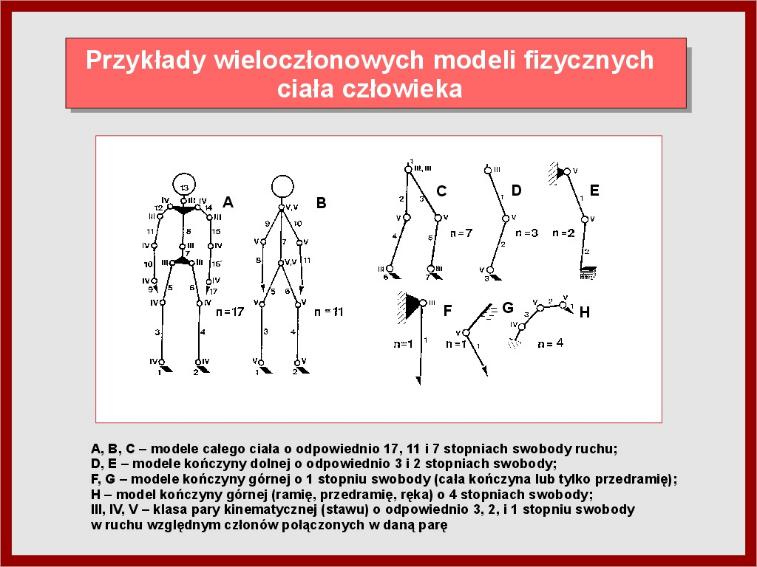
- Model wieloczłonowy (biomechanizm):
- Człony sztywne połączone przegubami (stawami).
- Napędzane siłami mięśniowymi lub ich zespołami.
- Różne stopnie złożoności – w zależności od potrzeb (slajd 10):
- Model pełny – do analizy całego ciała.
- Model uproszczony – do analizy lokalnej (np. kolan).
- Równania ruchu:
- Postać: równania różniczkowe (zwyczajne lub różniczkowo-algebraiczne).
- Ich liczba i złożoność wymagają użycia specjalnych programów:
- Symbolicznych (generujących równania).
- Numerycznych (liczących konkretne wartości).
3-1. slajd 9
3-1. slajd 10
Zastosowanie modeli teoretycznych
Modele pozwalają rozwiązywać dwa główne typy zadań:
- Analiza ruchu (forward dynamics) – obliczanie ruchu na podstawie znanych sił.
- Analiza odwrotna (inverse dynamics) – obliczanie sił wewnętrznych na podstawie znanych trajektorii i sił zewnętrznych.
Zadania w biomechanice pracy:
Zadanie proste:
- Znając siły mięśniowe, zewnętrzne, masy i momenty bezwładności członów, można obliczyć przemieszczenia punktów ciała (trajektorie ruchu).
Zadanie odwrotne:
- Znając trajektorie, masy, momenty bezwładności i siły zewnętrzne, można wyznaczyć siły mięśniowe oraz reakcje w stawach.
- Problem: więcej mięśni niż stopni swobody → układ równań ma nieskończenie wiele rozwiązań.
Dwa podejścia do rozwiązania:
- Redukcja niewiadomych – analiza momentów netto mięśni względem osi stawów:
- Uzyskujemy jednoznaczne rozwiązania.
- Porównywalne z maksymalnymi momentami ze stanowisk badawczych.
- Ograniczenie: momenty netto nie odzwierciedlają współdziałania antagonistów i synergistów.
- Optymalizacja – dobór rozwiązania według przyjętego kryterium (np. minimalizacja sumy sił, energii, reakcji).
- Kryteria są arbitralne.
- Umożliwia oszacowanie sił poszczególnych mięśni.
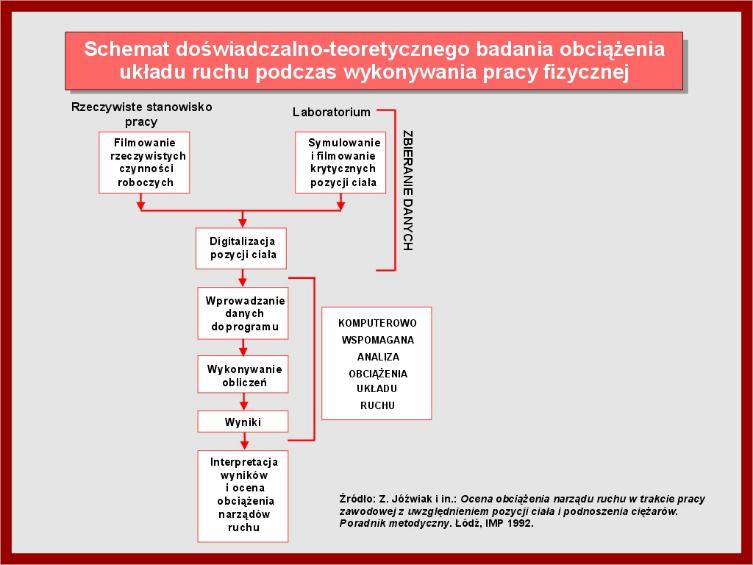
Modelowanie wieloczłonowe (3-1. slajd 11):
- Dominujący sposób analizy biomechanicznej.
- Etapy:
- Rejestracja ruchu (kamera 60 klatek/s lub zdjęcie pozycji statycznej).
- Digitalizacja trajektorii markerów.
- Wprowadzenie danych do oprogramowania analitycznego.
- Analiza sił i momentów – wyniki w tabelach i wykresach.
3-1. slajd 11
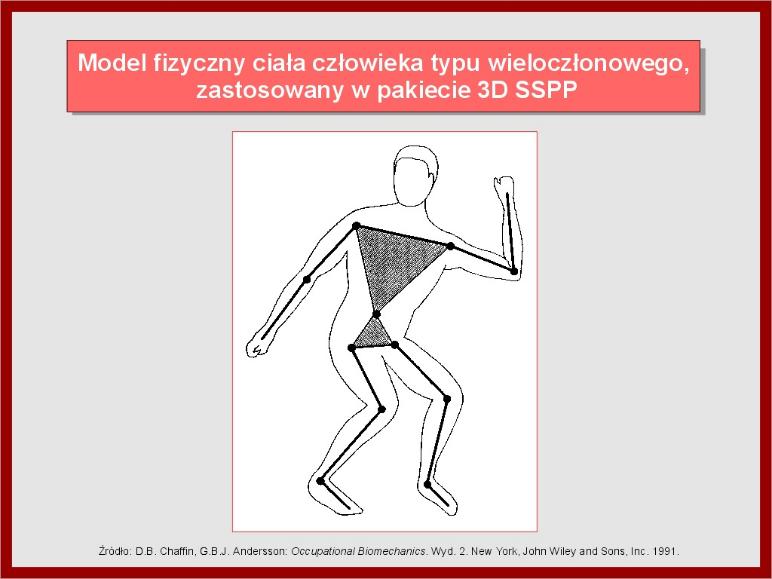
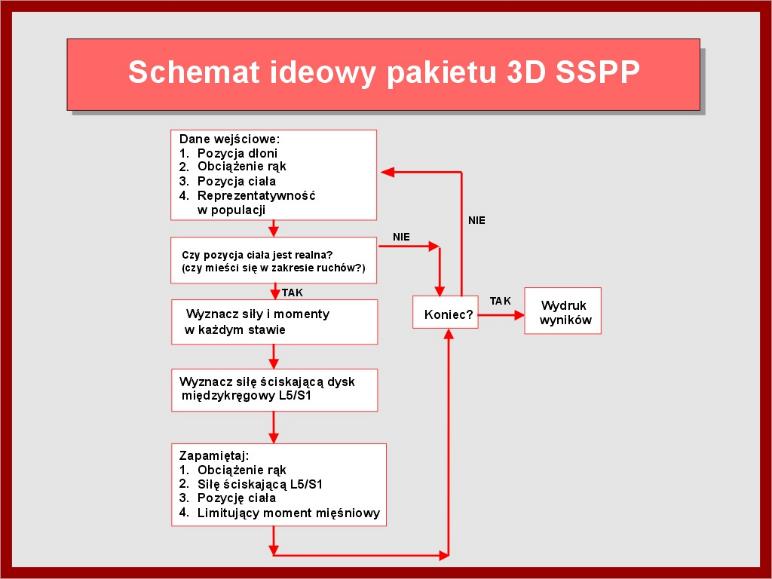
Przykład: 3D SSPP (3-1. slajd 12-13):
- Zastosowanie: analiza statyczna obciążeń, projektowanie stanowisk pracy.
- Model: 12 sztywnych członów (części ciała), połączonych przegubami.
- Wyniki analizy:
- Moment netto w stawach.
- Siły reakcji w stawach.
- Siła ściskająca w segmencie L5/S1.
- Ocena bezpieczeństwa pracy dla różnych populacji (bazując na danych antropometrycznych i biomechanicznych).
- Inne podobne pakiety:
- ErgoSHAPE (Finlandia),
- WATBAK (Kanada).
3-1. slajd 12
3-1. slajd 13
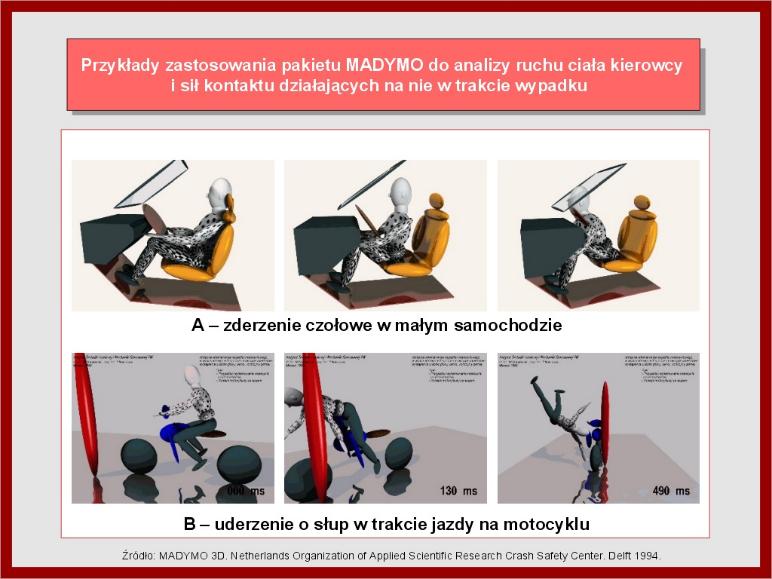
Analiza dynamiczna (3-1. slajd 14):
- Problemy:
- Trudne uwzględnienie tłumienia w układzie ruchu.
- Nieliniowa zależność momentów od prędkości kątowych.
- Brak precyzyjnych modeli zależności.
- Zastosowania: analiza sił wypadkowych (samochodowe, lotnicze, itp.).
- Pakiety:
- MADYMO,
- PAM-SAFE™,
- ANDROID (część pakietu ADAMS – umożliwia budowę własnych modeli ciała i analizę odwrotną momentów w stawach).
3-1. slajd 14
Siły działające podczas zderzeń
- Siły bezwładności dominują w czasie wypadków.
- W ich obecności siły mięśniowe oraz sprężystość i tłumienie (np. w stawach) są pomijalne – nie mają istotnego wpływu na ruchy ciała ani siły kontaktu (np. ciało–pasy).
- Jednak w pewnych sytuacjach (np. uderzenie w tył przy małej prędkości) siły mięśniowe (zwłaszcza szyi) mogą mieć znaczenie.
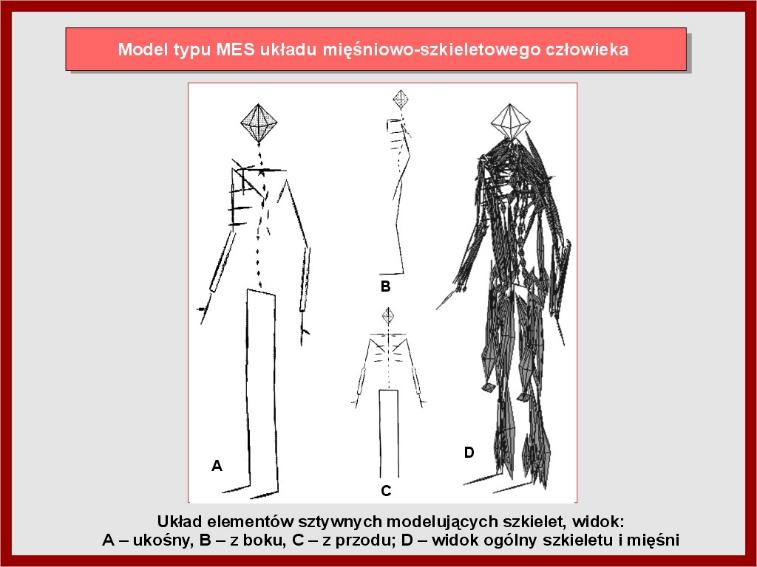
Metoda Elementów Skończonych (MES)
- Polega na dokładnym odwzorowaniu geometrii ciała lub jego części za pomocą sieci elementów skończonych (np. kręgosłup, tułów).
- Umożliwia określanie:
- sił wewnętrznych,
- rozkładów naprężeń i odkształceń w układzie mięśniowo-szkieletowym.
3-1. slajd 15
Zalety MES w biomechanice:
- Możliwość realistycznego odwzorowania struktur anatomicznych (kości, kręgi, mięśnie...).
- Analiza statyki, dynamiki, stabilności w różnych warunkach (np. sport, praca, patologia).
- Wprowadzanie kryteriów optymalizacji zbliżonych do działania układu nerwowego.
- Łatwość modyfikowania parametrów (np. geometrycznych, materiałowych).
Wyzwania zastosowania MES do ciała ludzkiego:
- Złożoność anatomiczna.
- Brak precyzyjnych danych materiałowych dla tkanek biologicznych.
- Wysoka anizotropowość (np. zmienna orientacja włókien mięśniowych).
- Różnice sztywności między kośćmi a miękkimi tkankami prowadzą do złego uwarunkowania równań.
- Nieliniowe zachowanie stawów i ciśnień (dysków, jamy brzusznej) – trudne do odwzorowania.
Praktyczne zastosowanie – metoda ErgoMES
- Pierwsze zastosowanie MES w biomechanice pracy – ocena obciążenia układu ruchu przy czynnościach roboczych.
- Model:
- 45 elementów sztywnych (np. kości, segmenty kręgosłupa),
- połączone przez sprężyny–tłumiki 6-osiowe, odpowiadające stawom,
- odpowiednia sztywność i tłumienie pozwalają odwzorować zakresy ruchów fizjologicznych.
Modelowanie układu mięśniowego
- 250 specjalnych elementów mięśniowych, odpowiadających rzeczywistym mięśniom (aktony).
- Siły są przyłożone zgodnie z linią między przyczepami mięśni.
- Uwzględniono zależność siły mięśnia od:
- jego długości,
- prędkości skurczu (model analityczny).
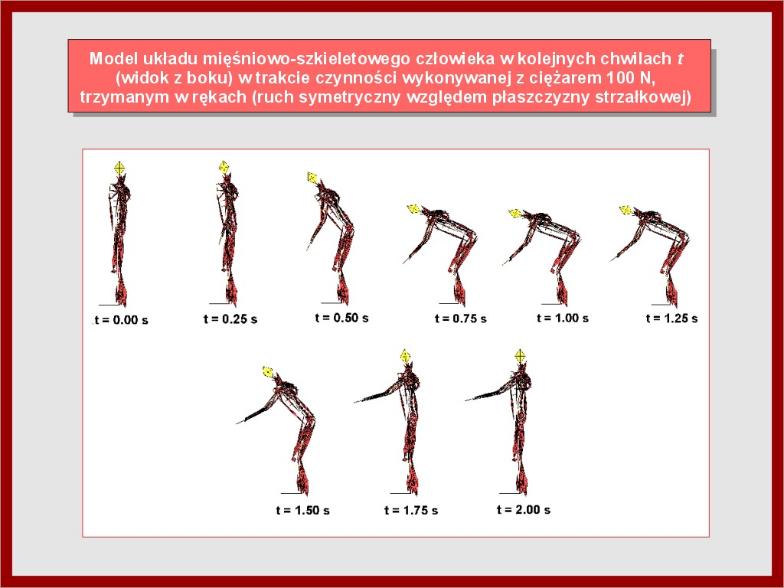
Model symulacyjny i zastosowania
- Przetworzony z modelu fizycznego → matematyczny → komputerowy (symulacyjny).
- Wyniki symulacji: trajektorie ruchów, siły mięśniowe, siły reakcji w stawach (slajdy 16–18).
- Stosowany do:
- oceny bezpieczeństwa pracy fizycznej,
- projektowania i optymalizacji przestrzeni pracy.
3-1. slajd 16
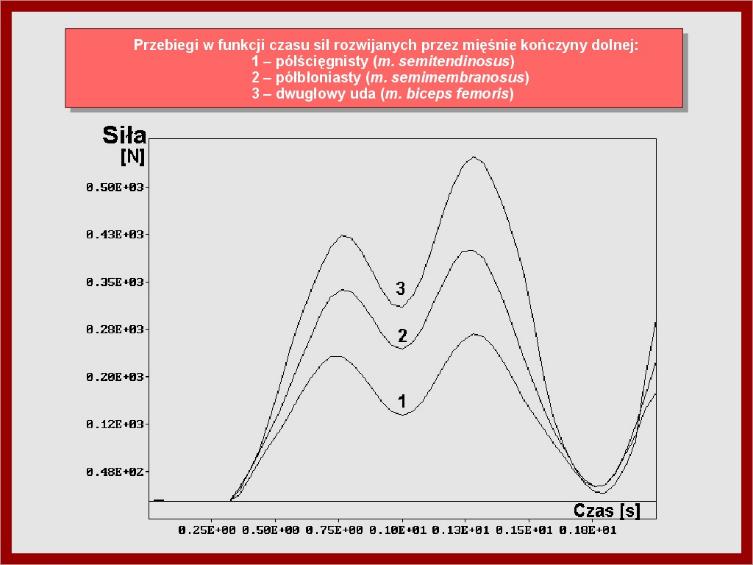
3-1. slajd 17
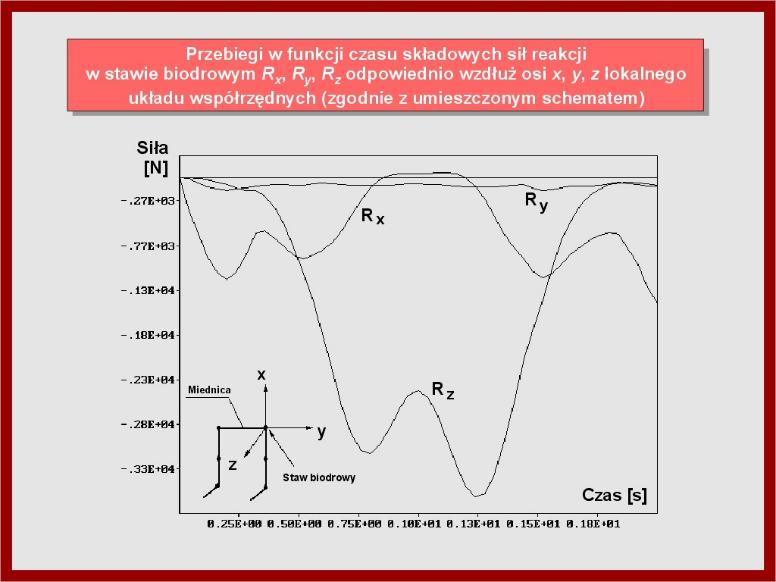
3-1. slajd 18
3-1.5. Literatura
- ADAMS ( Android Simulation Software ). Mechanical Dynamics Inc., Ann Arbor, Michigan.
- Biomechanics of Musculo-Skeletal System. Red. B.M. Nigg , W. Herzog. Chichester, John Wiley and Sons, Inc. 1994.
- Biomechanika. Red. A. Morecki, W. Ramotowski. W: Problemy Biocybernetyki i Inżynierii Biomedycznej. T. 5. Warszawa, Wyd. Komunikacji i Łączności 1990.
- Borowski S. i in.: Metoda wyznaczania obciążeń układu ruchu człowieka współdziałającego z maszyną. Prace CIOP 1992, R.42, z.153/154, s. 89-101.
- Chaffin D.B., Andersson G.B.J.: Computerized biomechanical models for high exertion manual jobs. Proc. of the 3rd Pan-Pacific Conference on Occupational Ergonomics, Seoul 1994, 1-15.
- Chaffin D.B., Andersson G.B.J.: Occupational Biomechanics. Wyd . 2. New York, John Wiley and Sons, Inc. 1991.
- Dietrich M., Kędzior K., Rzymkowski C.: Metody komputerowe w biomechanice. Studia i Monografie AWF we Wrocławiu 1994, z.40, s. 139-147.
- Dietrich M., Kędzior K., Zagrajek T.: A biomechanical model of the human spinal system. Proc. Instn . Mech. Eng., vol. 205. Journal of Engineering in Medicine 1991, s. 19-26.
- Dietrich M., Kędzior K., Zagrajek T.: Prediction of internal forces in the human musculoskeletal system. Biomechanics Seminar, Chalmers University of Technology, Göteborg 1997, vol.10, s. 96-105.
- Dietrich M., Kędzior K., Zagrajek T.: Three-dimensional FEM model of man-operator under vibration. Proc. of Ninth World Congress on the Theory of Machines and Mechanisms, Milano 1995, Politecnico , vol.3, s. 2187-2190.
- Dietrich M. I in.: Non-linear finite element analysis of formation and treatment of intervertebral disc herniae. Proc. Instn . Mech. Engs , vol.206. Journal of Engineering in Medicine 1992, 225-231.
- Jóźwiak Z. i in.: Ocena obciążenia narządu ruchu w trakcie pracy zawodowej z uwzględnieniem pozycji ciała i podnoszenia ciężarów. Poradnik metodyczny. Łódź, IMP 1992.
- Kamińska J., Tokarski T.: Metoda ErgoMES i jej praktyczne wykorzystanie dla oceny obciążenia narządu ruchu. W: Modelowanie i symulacja komputerowa w ergonomii - materiał szkoleniowy. Warszawa, CIOP 1998, s. 51-65.
- Kamińska J. i in.: Ergonomiczna metoda oceny obciążenia układu ruchu - ErgoMES. Biology of Sport 1998, vol.15, supl. 8, s. 318-322.
- Kędzior K., Roman-Liu D.: Wybrane zagadnienia biomechaniki pracy. W: Bezpieczeństwo pracy i ergonomia. Red. nauk. D. Koradecka. Warszawa, CIOP 1999, s. 119-147.
- Kędzior K., Zagrajek T.: A biomechanical model of the human musculoskeletal system. W: Human and Walking Machine Locomotion, Red. A. Morecki , K.J. Waldron. Wiedeń, Springer 1997, s. 124-153.
- Komi P.V. i in.: Optical fibre as a transducer for direct in-vivo measurement of human tendomuscular forces. Proc. XV Congr . of the Int. Society of Biomechanics. University of Jyväskylä 1995, s. 494-495.
- MADYMO 3D. Netherlands Organization of Applied Scientific Research Crash Safety Center. Delft 1994.
- Matyjewski M., Nawalany T., Maklewska E.: Analiza dynamiczna wypadku motocyklowego z uderzeniem barkiem uwzględniająca podatność odzieży ochronnej. Biology of Sport 1998, vol.15, supl.8, s. 261-265.
- Morecki A., Kędzior K.: Biomechanika. Wielka Encyklopedia PWN [w druku].
- Nachemson A.L., Elfrstrom G.: Intradiscal dynamic pressure measurements in lumbar discs. Scand. J. Rehabil. Med. 1970, supl. 1, s. 1-10.
- Nilsson G.: On Development of Tools for Ergonomic Simulation and Evaluation in a Computerized Environment. Göteborg, Chalmers University of Technology1994.
- PAM-SAFE™, PAM-SYSTEM INTERNATIONAL, Paris 1997.
- Seireg A., Arvikar R.: Biomechanical Analysis of the Musculoskeletal Structure for Medicine and Sport. New York, Hemisphere Publ. Co. 1989.
- 3D Static Strength Prediction Program ™, User's Manual, Version 2. 0. The University of Michigan, Center for Ergonomics 1993.
- Wismans J.S.H.M.: Injury Biomechanics. Wyd . 2. Einhoven University of Technology 1997.