3-1. Biomechanika – zakres badań i zastosowań, biomechaniczne modele układu mięśniowo-szkieletowego
3-1.4. Metody teoretyczne
Zastosowanie: służą głównie do wyznaczania sił wewnętrznych.
- Podstawowe narzędzia:
- Modelowanie matematyczne (tworzenie równań ruchu).
- Symulacja komputerowa – przetwarzanie modelu matematycznego na wyniki liczbowe/graficzne.
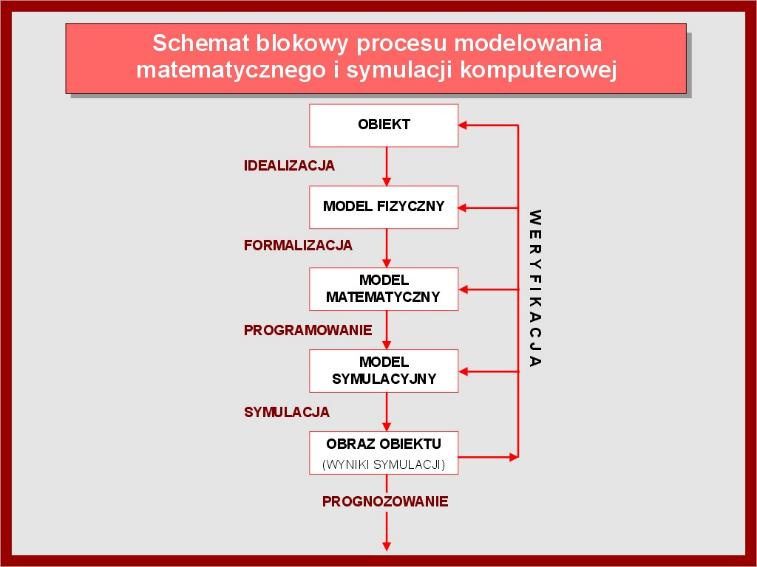
- Etapy symulacji komputerowej:
- Model fizyczny (idealizacja) – wykonuje badacz.
- Model matematyczny (formalizacja).
- Model symulacyjny (programowanie).
- Symulacja komputerowa i analiza wyników.
- Typy modeli fizycznych:
- Modele o parametrach skupionych (np. masa, sztywność).
- Modele o parametrach rozłożonych (np. rozkład masy, sprężystość).
- Modele mieszane – łączące oba podejścia.
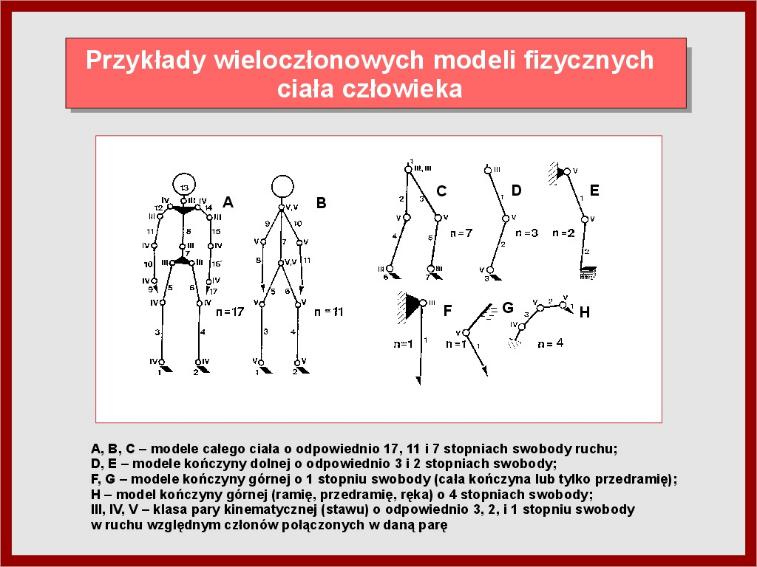
- Model wieloczłonowy (biomechanizm):
- Człony sztywne połączone przegubami (stawami).
- Napędzane siłami mięśniowymi lub ich zespołami.
- Różne stopnie złożoności – w zależności od potrzeb (slajd 10):
- Model pełny – do analizy całego ciała.
- Model uproszczony – do analizy lokalnej (np. kolan).
- Równania ruchu:
- Postać: równania różniczkowe (zwyczajne lub różniczkowo-algebraiczne).
- Ich liczba i złożoność wymagają użycia specjalnych programów:
- Symbolicznych (generujących równania).
- Numerycznych (liczących konkretne wartości).
3-1. slajd 9
3-1. slajd 10
Zastosowanie modeli teoretycznych
Modele pozwalają rozwiązywać dwa główne typy zadań:
- Analiza ruchu (forward dynamics) – obliczanie ruchu na podstawie znanych sił.
- Analiza odwrotna (inverse dynamics) – obliczanie sił wewnętrznych na podstawie znanych trajektorii i sił zewnętrznych.
Zadania w biomechanice pracy:
Zadanie proste:
- Znając siły mięśniowe, zewnętrzne, masy i momenty bezwładności członów, można obliczyć przemieszczenia punktów ciała (trajektorie ruchu).
Zadanie odwrotne:
- Znając trajektorie, masy, momenty bezwładności i siły zewnętrzne, można wyznaczyć siły mięśniowe oraz reakcje w stawach.
- Problem: więcej mięśni niż stopni swobody → układ równań ma nieskończenie wiele rozwiązań.
Dwa podejścia do rozwiązania:
- Redukcja niewiadomych – analiza momentów netto mięśni względem osi stawów:
- Uzyskujemy jednoznaczne rozwiązania.
- Porównywalne z maksymalnymi momentami ze stanowisk badawczych.
- Ograniczenie: momenty netto nie odzwierciedlają współdziałania antagonistów i synergistów.
- Optymalizacja – dobór rozwiązania według przyjętego kryterium (np. minimalizacja sumy sił, energii, reakcji).
- Kryteria są arbitralne.
- Umożliwia oszacowanie sił poszczególnych mięśni.
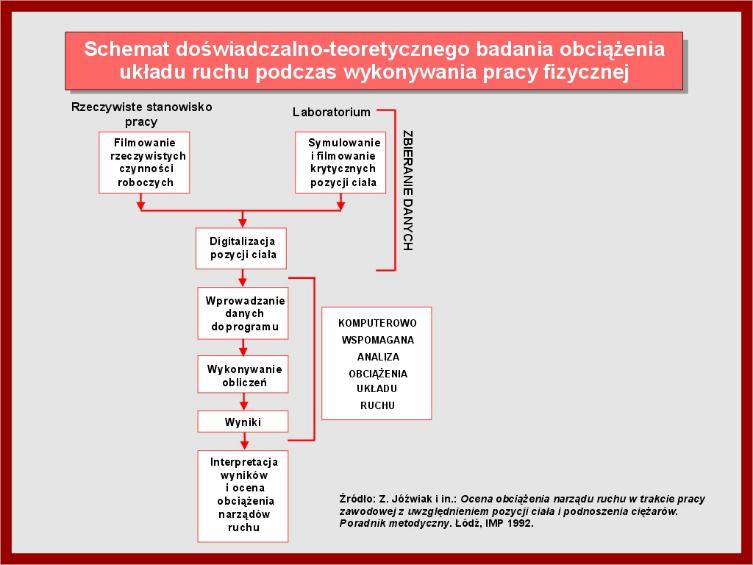
Modelowanie wieloczłonowe (3-1. slajd 11):
- Dominujący sposób analizy biomechanicznej.
- Etapy:
- Rejestracja ruchu (kamera 60 klatek/s lub zdjęcie pozycji statycznej).
- Digitalizacja trajektorii markerów.
- Wprowadzenie danych do oprogramowania analitycznego.
- Analiza sił i momentów – wyniki w tabelach i wykresach.
3-1. slajd 11
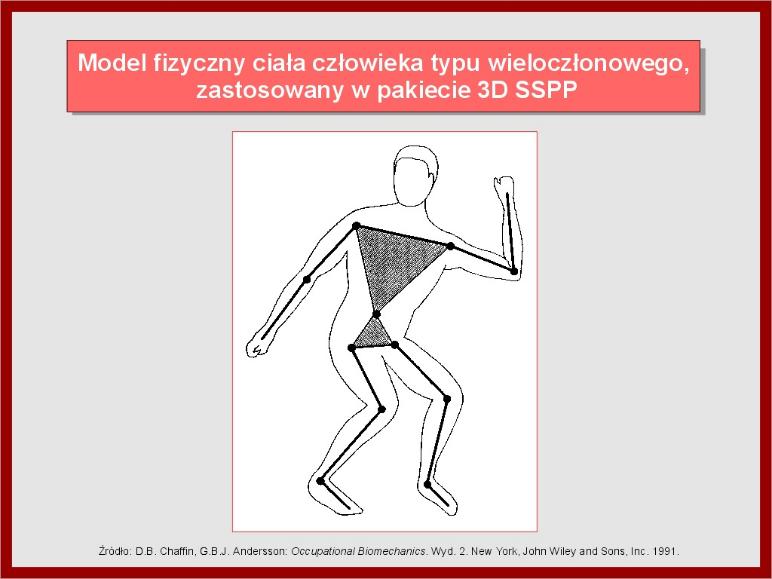
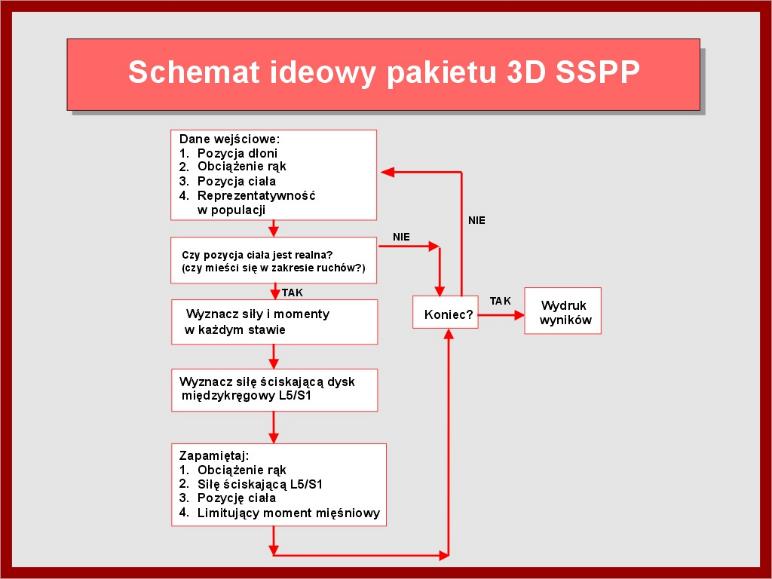
Przykład: 3D SSPP (3-1. slajd 12-13):
- Zastosowanie: analiza statyczna obciążeń, projektowanie stanowisk pracy.
- Model: 12 sztywnych członów (części ciała), połączonych przegubami.
- Wyniki analizy:
- Moment netto w stawach.
- Siły reakcji w stawach.
- Siła ściskająca w segmencie L5/S1.
- Ocena bezpieczeństwa pracy dla różnych populacji (bazując na danych antropometrycznych i biomechanicznych).
- Inne podobne pakiety:
- ErgoSHAPE (Finlandia),
- WATBAK (Kanada).
3-1. slajd 12
3-1. slajd 13
Analiza dynamiczna (3-1. slajd 14):
- Problemy:
- Trudne uwzględnienie tłumienia w układzie ruchu.
- Nieliniowa zależność momentów od prędkości kątowych.
- Brak precyzyjnych modeli zależności.
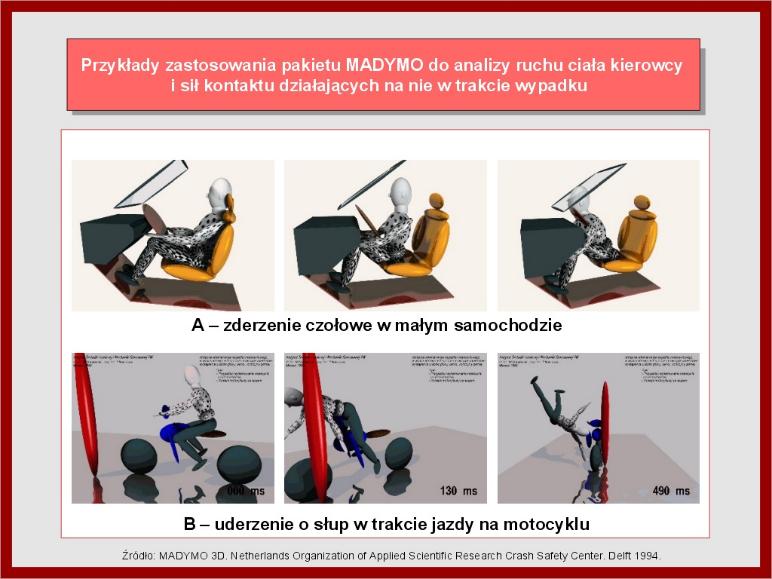
- Zastosowania: analiza sił wypadkowych (samochodowe, lotnicze, itp.).
- Pakiety:
- MADYMO,
- PAM-SAFE™,
- ANDROID (część pakietu ADAMS – umożliwia budowę własnych modeli ciała i analizę odwrotną momentów w stawach).
3-1. slajd 14
Siły działające podczas zderzeń
- Siły bezwładności dominują w czasie wypadków.
- W ich obecności siły mięśniowe oraz sprężystość i tłumienie (np. w stawach) są pomijalne – nie mają istotnego wpływu na ruchy ciała ani siły kontaktu (np. ciało–pasy).
- Jednak w pewnych sytuacjach (np. uderzenie w tył przy małej prędkości) siły mięśniowe (zwłaszcza szyi) mogą mieć znaczenie.
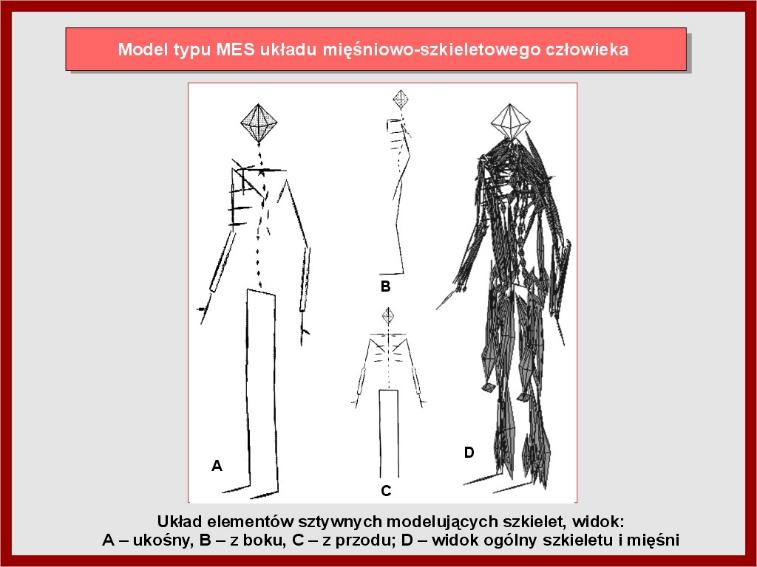
Metoda Elementów Skończonych (MES)
- Polega na dokładnym odwzorowaniu geometrii ciała lub jego części za pomocą sieci elementów skończonych (np. kręgosłup, tułów).
- Umożliwia określanie:
- sił wewnętrznych,
- rozkładów naprężeń i odkształceń w układzie mięśniowo-szkieletowym.
3-1. slajd 15
Zalety MES w biomechanice:
- Możliwość realistycznego odwzorowania struktur anatomicznych (kości, kręgi, mięśnie...).
- Analiza statyki, dynamiki, stabilności w różnych warunkach (np. sport, praca, patologia).
- Wprowadzanie kryteriów optymalizacji zbliżonych do działania układu nerwowego.
- Łatwość modyfikowania parametrów (np. geometrycznych, materiałowych).
Wyzwania zastosowania MES do ciała ludzkiego:
- Złożoność anatomiczna.
- Brak precyzyjnych danych materiałowych dla tkanek biologicznych.
- Wysoka anizotropowość (np. zmienna orientacja włókien mięśniowych).
- Różnice sztywności między kośćmi a miękkimi tkankami prowadzą do złego uwarunkowania równań.
- Nieliniowe zachowanie stawów i ciśnień (dysków, jamy brzusznej) – trudne do odwzorowania.
Praktyczne zastosowanie – metoda ErgoMES
- Pierwsze zastosowanie MES w biomechanice pracy – ocena obciążenia układu ruchu przy czynnościach roboczych.
- Model:
- 45 elementów sztywnych (np. kości, segmenty kręgosłupa),
- połączone przez sprężyny–tłumiki 6-osiowe, odpowiadające stawom,
- odpowiednia sztywność i tłumienie pozwalają odwzorować zakresy ruchów fizjologicznych.
Modelowanie układu mięśniowego
- 250 specjalnych elementów mięśniowych, odpowiadających rzeczywistym mięśniom (aktony).
- Siły są przyłożone zgodnie z linią między przyczepami mięśni.
- Uwzględniono zależność siły mięśnia od:
- jego długości,
- prędkości skurczu (model analityczny).
Model symulacyjny i zastosowania
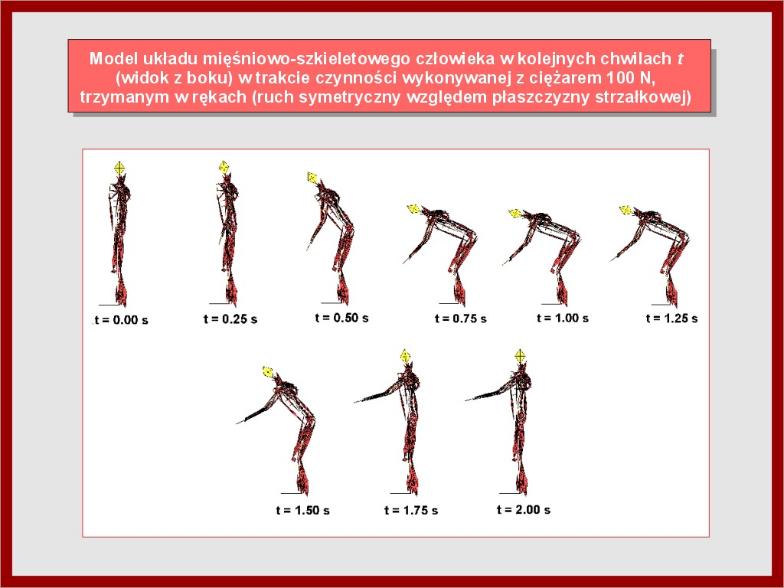
- Przetworzony z modelu fizycznego → matematyczny → komputerowy (symulacyjny).
- Wyniki symulacji: trajektorie ruchów, siły mięśniowe, siły reakcji w stawach (slajdy 16–18).
- Stosowany do:
- oceny bezpieczeństwa pracy fizycznej,
- projektowania i optymalizacji przestrzeni pracy.
3-1. slajd 16
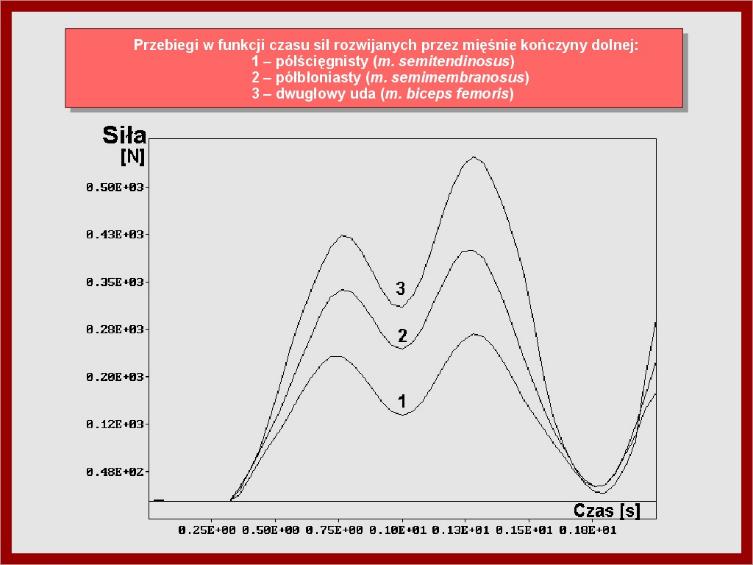
3-1. slajd 17
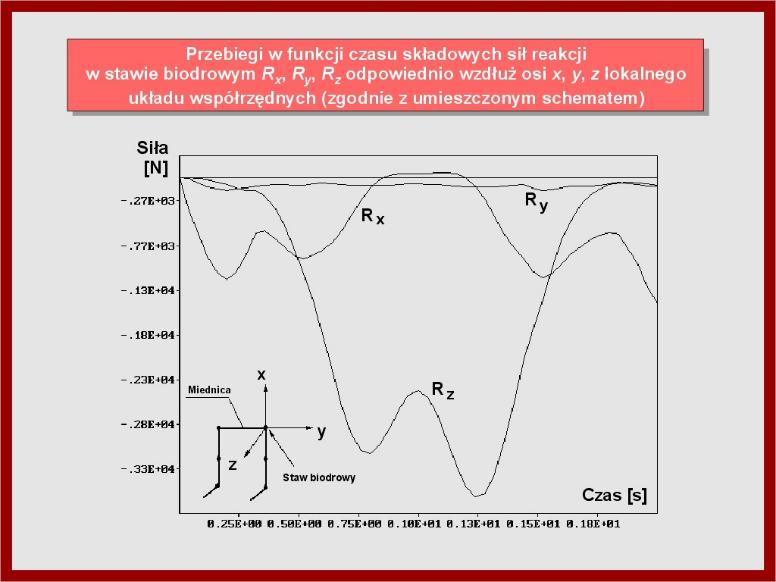
3-1. slajd 18