3-5. Projektowanie wskaźników i elementów sterowniczych
3-5.5. Projektowanie elementów sterowniczych
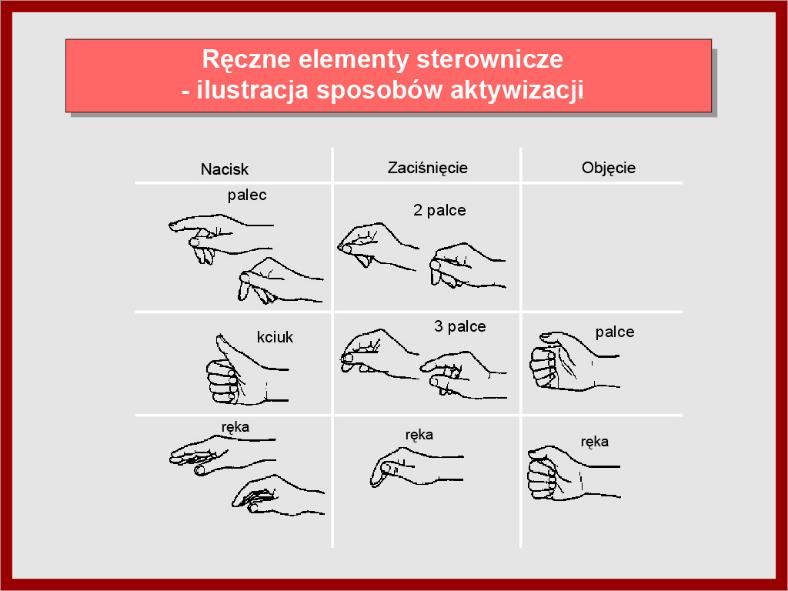
- nacisk,
- zaciśnięcie,
- objęcie.
Sposoby chwytu – definicje
- Nacisk – siła jednokierunkowa wywierana palcem, kciukiem lub całą dłonią.
- Zaciśnięcie – chwyt palcami lub kciukiem (bez zaciskania pięści).
- Objęcie – palce lub ręka całkowicie otaczają element.
Minimalne wymiary elementów sterowniczych (wg EN 894-3+A1:2010)
|
Aktywacja |
Część ręki |
Średnica/szerokość (r) |
Długość (l) |
|---|---|---|---|
|
Nacisk |
Palec |
≥ 7 mm |
≥ 7 mm |
|
Nacisk |
Kciuk |
≥ 20 mm |
≥ 20 mm |
|
Nacisk |
Ręka |
≥ 40 mm |
≥ 40 mm |
|
Zaciśnięcie |
Palec |
7–80 mm |
7–80 mm |
|
Zaciśnięcie |
Ręka |
15–60 mm |
60–100 mm |
|
Objęcie |
Palce/Ręka |
15–35 mm |
≥ 100 mm |
Siły i momenty aktywacji – zalecenia (wg EN 894-3+A1:2010)
Przykład maksymalnych sił i momentów:
|
Aktywacja (część ciała) |
Siła (N) |
Moment (Nm) |
|---|---|---|
|
Nacisk (palec/kciuk) |
7 N |
0.3–0.5 Nm |
|
Nacisk (ręka) |
17 N |
0.5 Nm |
|
Zaciśnięcie (palce/ręka) |
7–17 N |
1–2 Nm |
|
Objęcie (jedna ręka) |
33 N |
do 20 Nm |
|
Objęcie (obie ręce) |
52 N |
do 30 Nm |
Min. siła aktywacji: ≥ 5 N – zapobiega przypadkowej aktywacji.
3-5. slajd 7
Ocena wymagań – Klasyfikacja wg PN-EN 894-3+A1:2010
Klasy ogólne i szczegółowe:
|
Stopień |
Symbol |
Znaczenie |
|---|---|---|
|
0 |
|
nieznaczący |
|
1 |
|
niski |
|
2 |
|
przeciętny |
|
3 |
|
wysoki |
|
4 |
|
bardzo wysoki |


Klasyfikacja sił/momentów sił:
|
Kod |
Symbol |
Siła (N) / Moment (Nm) |
Stopień wymagań |
|---|---|---|---|
|
1 |
|
< 10 N / < 0.5 Nm |
nieznaczący |
|
2 |
|
≥10 <25 N / ≥0.5 <1.5 Nm |
niski |
|
3 |
|
≥25 <50 N / ≥1.5 <3.0 Nm |
przeciętny |
|
4 |
|
≥50 <80 N / ≥3.0 <5.0 Nm |
wysoki |
|
5 |
|
≥80 <120 N / ≥5 <50 Nm |
bardzo wysoki |
Cechy ruchu elementów sterowniczych
Zgodnie z PN-EN 894-3+A1:2010 (punkty j–n):
- Ruch: liniowy / obrotowy
- Oś: x, y, z
- Kierunek: dodatni / ujemny względem osi
- Ciągłość: ciągły / nieciągły
- Kąt obrotu: > 180° (jeśli ciągły)
3-5. slajd 8
Cechy chwytu (punkty o–q)
- Rodzaj chwytu: nacisk, zaciśnięcie, objęcie
- Część ręki zaangażowana: palec, kciuk, cała ręka
- Kierunek siły: prostopadły / styczny do powierzchni elementu
Etapy doboru ręcznych elementów sterowniczych (wg slajdów 9–15)
Etap I – Rejestracja wymagań:
- Ogólne: dokładność, prędkość, siła (a–c)
- Szczegółowe: potrzeba wzrokowego/dotykowego potwierdzenia, unikanie przypadkowej aktywacji, możliwość użycia w rękawicach, łatwe czyszczenie (d–i)
- Cechy ruchu (j–n) i chwytu (o–q)
3-5. slajd 9
3-5. slajd 10
3-5. slajd 11
Etap II – Wybór rodzin elementów sterowniczych:
Na podstawie:
- Wymagań ogólnych
- Cech ruchu
Zgodnie z tabelami z normy (slajdy 12–13).
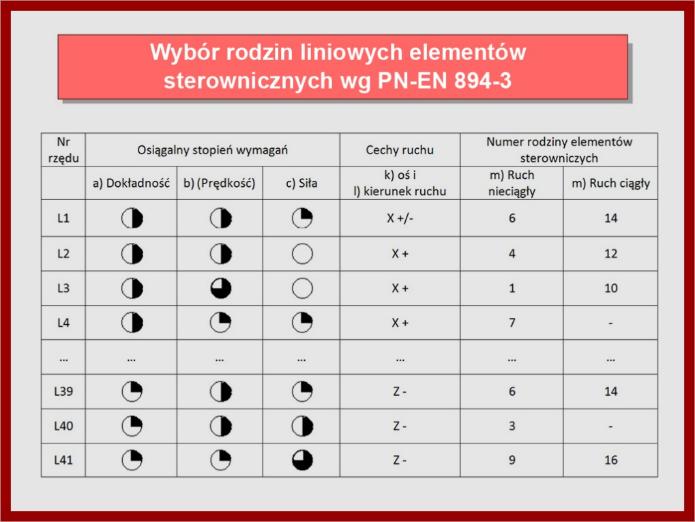
3-5. slajd 12
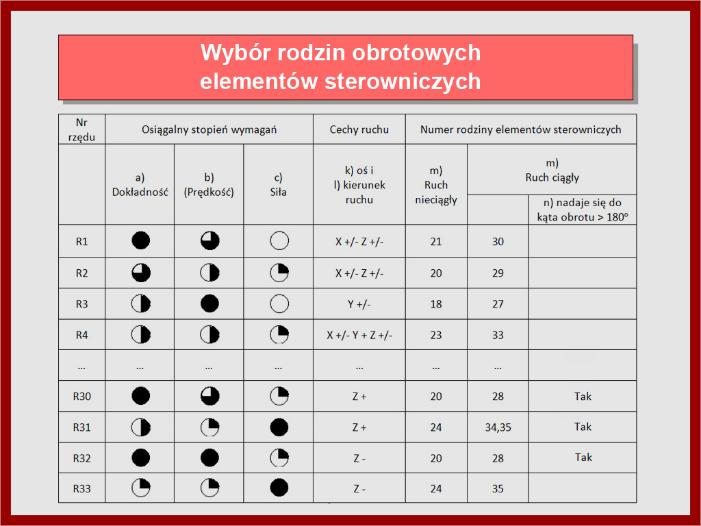
3-5. slajd 13
Etap III – Wybór konkretnego typu elementu:
Na podstawie:
- Cech chwytu
- Szczegółowych wymagań
Zgodnie z tabelami PN-EN 894-3+A1:2010 (slajdy 14–15).
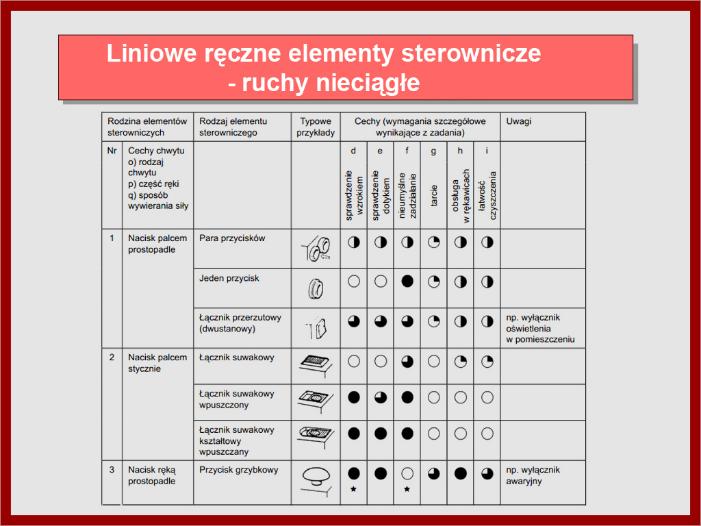
3-5. slajd 14
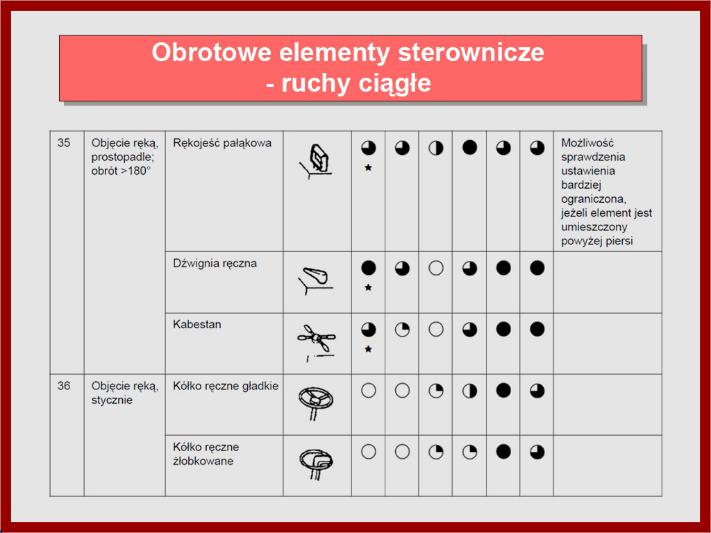
3-5. slajd 15
Przykład praktyczny:
Jeśli chcesz dobrać element sterowniczy do awaryjnego wyłączania:
- Preferowany grzybkowy przycisk, aktywowany naciskiem dłoni, ponieważ:
- Działa szybko (krótki czas aktywacji),
- Ma odpowiednią siłę aktywacji (ok. 17 N),
- Jest trudny do przypadkowego uruchomienia (wymaga konkretnego ruchu i siły),
- Może być stosowany w rękawicach.